Bracci robotici mossi dalle alghe: come funziona l’attuatore della TU Delft
Un attuatore di idrogel con microalghe trasforma le variazioni di luce in piegamenti: ecco il principio, le prove e i limiti del prototipo della TU Delft.

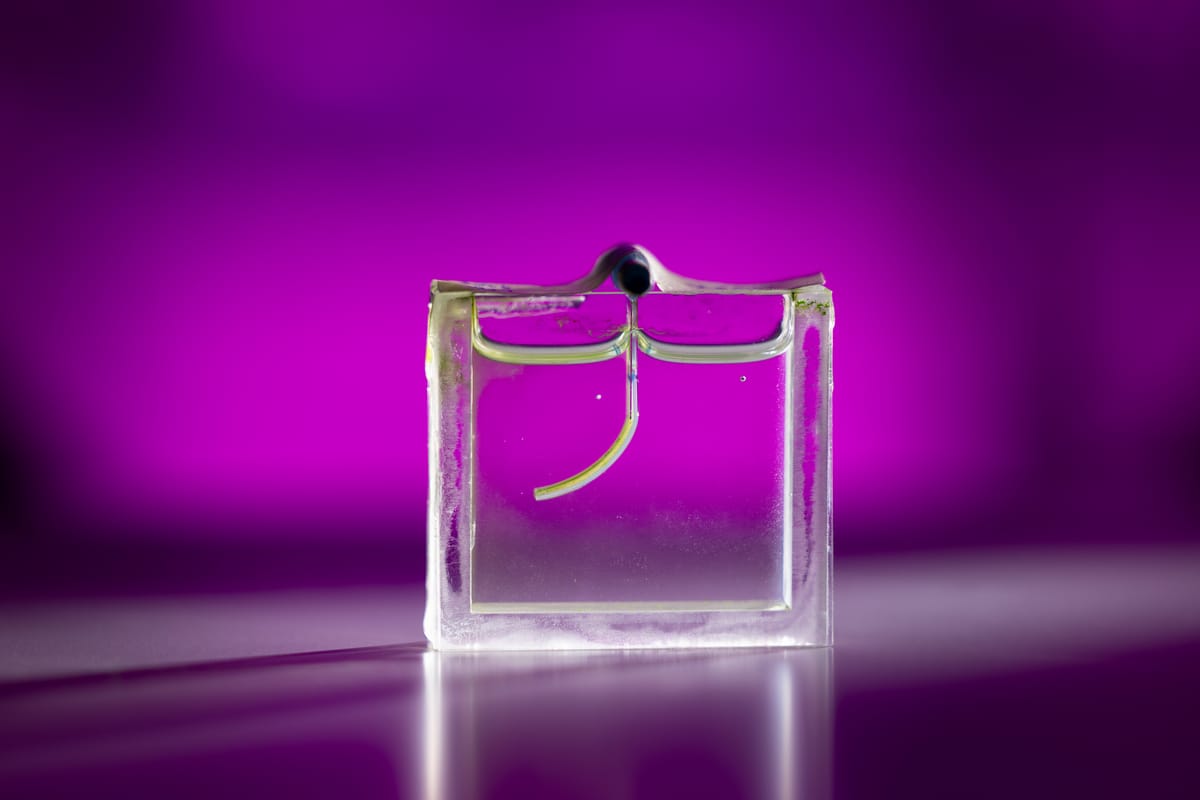
Un braccio robotico di appena due centimetri si piega quando riceve luce e torna indietro quando l’illuminazione cambia. Non ha un motore elettrico nel piccolo attuatore: il movimento nasce dall’attività di microalghe integrate con un materiale che si gonfia in modo diverso a seconda dell’acidità. Il prototipo è stato sviluppato da un gruppo della Delft University of Technology e descritto in uno studio pubblicato su Nature Communications. È una dimostrazione di ricerca, non un robot pronto per l’uso quotidiano.
Un attuatore fatto di idrogel e cellule viventi
Il dispositivo è una striscia flessibile lunga circa due centimetri e spessa un millimetro, formata da due strati di idrogel con proprietà differenti. Sulla superficie crescono microalghe fotosintetiche, identificate nello studio come Chlamydomonas reinhardtii. La forma a doppio strato è importante: quando i due materiali assorbono acqua e si espandono in misura diversa, la striscia si incurva invece di dilatarsi semplicemente in tutte le direzioni.
La luce non agisce quindi come un interruttore collegato a un motore. Fornisce energia alle alghe, che attraverso fotosintesi e metabolismo dell’azoto modificano localmente il pH nel materiale. Questa variazione cambia la carica delle catene polimeriche dell’idrogel e, di conseguenza, quanto ciascuno strato si gonfia. Il risultato è una curvatura controllata dall’attività biologica: la parte vivente produce il segnale chimico, mentre il gel lo traduce in movimento.
Che cosa succede quando la luce si spegne
Al buio il metabolismo delle microalghe continua con la respirazione e rilascia anidride carbonica. Nel modello descritto dai ricercatori, questo abbassa nuovamente il pH locale e inverte la deformazione. La risposta inizia rapidamente: lo studio riporta un tempo iniziale nell’ordine di 10–20 secondi. Questo dato non significa che il braccio completi in pochi secondi una grande presa: l’ampia curvatura si sviluppa molto più lentamente, nell’arco di circa 18 ore. Separare l’avvio della risposta dal movimento completo è essenziale per capire che cosa il prototipo possa fare davvero.
Il gruppo ha mostrato movimenti reversibili e controllati dalla luce, mantenuti per dieci cicli consecutivi. Tra le dimostrazioni ci sono pinze che afferrano una piccola sfera metallica e un uncino che solleva un anello di gomma. Sono prove di concetto su oggetti leggeri, non misure di forza sufficienti per confrontare il dispositivo con una pinza industriale. La delicatezza del contatto è interessante soprattutto per attività in cui un movimento morbido può essere preferibile a componenti rigidi, ma capacità di carico, velocità e precisione applicativa devono ancora essere valutate per ogni uso concreto.
Perché il risultato interessa la robotica morbida
Molti attuatori convenzionali richiedono cablaggi, alimentazione e meccanismi di controllo. In questo caso la luce alimenta un processo biologico che agisce direttamente sul materiale, riducendo la necessità di integrare componenti meccaniche nel piccolo elemento mobile. La ricerca esplora così una strada diversa per realizzare materiali viventi: non usa le cellule come semplice rivestimento, ma sfrutta la loro risposta metabolica per produrre un cambiamento misurabile nella forma.
Il lavoro non dimostra che ogni robot possa essere alimentato dalle alghe né che il dispositivo sia già sostenibile in un bilancio complessivo. Una futura applicazione dovrebbe considerare anche coltura e nutrienti, condizioni di luce, contenimento degli organismi, manutenzione e durata fuori dal laboratorio. Gli autori hanno osservato il funzionamento durante cicli prolungati nella stessa coltura, ma il passaggio da una prova controllata a un sistema robusto in ambienti diversi richiede ulteriori verifiche.
Dalle dimostrazioni alle possibili applicazioni
La curvatura guidata dalla luce può ispirare dispositivi che cambiano forma in risposta all’ambiente: per esempio elementi mobili per schermature o strumenti sperimentali per la manipolazione delicata. Anche la robotica subacquea, l’agricoltura automatizzata e i sistemi microfluidici sono ambiti citati come prospettive, non come impieghi già realizzati. La differenza è sostanziale: oggi il risultato è il principio di attuazione e alcune dimostrazioni in laboratorio; per un prodotto servirebbero progettazione, prove di affidabilità e un sistema pratico per mantenere le alghe attive.
Per chi segue la robotica morbida, il valore del prototipo sta quindi nel modo in cui combina biologia e materiali, più che in una prestazione pronta da acquistare. Lo studio mostra che un’attività fotosintetica può essere convertita in movimento reversibile senza un motore convenzionale nell’attuatore. La velocità lenta della deformazione completa e la scala ridotta delimitano però ciò che è stato dimostrato. Il prototipo non è un prodotto in vendita e non ha un prezzo al pubblico: è una dimostrazione di ricerca da cui potranno eventualmente nascere dispositivi più specifici dopo ulteriori sviluppi.